Yapay Zeka
Yapay Sinir Ağları Yöntemleri Kullanılarak Yere Nüfuz Eden Radar Verisinden Mayın Tespiti
Hayri KILIÇKasım 202133 dk okuma
1. GİRİŞ
Kara mayınları, günümüz savaşlarının başlangıcından itibaren anti-personel (AP) ve anti tank (AT) olmak üzere iki ayrı yapıda kullanılan, en yaygın savaş aletlerinden biridir (Kalender,2008; Hanol ve ark., 2008). Birleşmiş Milletler’e göre, 2000 yılı itibariyle, dünya ülkelerinin üçte birine yerleştirilmiş 70 milyon kara mayını bulunmaktadır (Zyada ve ark., 2008). Bu mayınların etkisiz hale getirilmesi birçok ülkenin kritik bir sorunudur. Mayınları etkisiz hale getirme sürecindeki en büyük zorluklardan biri mayının tespittir. Bu nedenle yerdeki mayınların tespit edilmesi ve güvenli bir şekilde çıkarılması oldukça önemli bir konudur. Güvenli algılama için dokunmaya dayalı olmayan algılama yöntemleri gereklidir. Bu yöntemler, metal dedektörleri ve radarlar gibi dokunmaya dayalı olmayan sensörler tarafından elde edilen sinyallerden kara mayınlarının tespit edilmesini içerir. Bu yöntemler arasında, yere nüfuz eden radarlar (YNR) diğer yöntemlere göre avantajları nedeniyle kara mayını tespiti için çekici bir seçimdir. YNR, bağımsız bir sensör olarak veya bir metal dedektörüne tamamlayıcı bir sensör olarak da kullanılabilir. Bu yöntem ile hem metal hem de metal olmayan (plastik, tahta vb.) mayınlar tespit edilebilir.(Mohana ve ark., 2015). YNR, standart elektromanyetik indüksiyon (girişim) (EMI) tekniğine göre önemli avantajlara sahiptir, çünkü küçük metal parçalarının daha iyi ayırt edilmesini sağlar. Bu sayede mevcut mayın sisteminin tespit edilmesinde diğer yöntemlere göre avantajlıdır (Nunez-Nieto ve ark., 2014). Bu avantajı kullanarak YNR sisteminden elde edilen kapsamlı veri setleri, hızlı bir tespit yapılabilmesi için Yapay Sinir Ağları (YSA) yöntemleri kullanılarak eğitildi. Yapay sinir ağlarının tercih edilmesinin nedeni diğer yöntemlerin aksine; tasarlanan öğrenme algoritması gerçekçi ortamlarda başarısızlığa meyilli olacaktır. Böylece verinin büyük ve kompleks olması başarı durumunu çok etkilemeyecektir (Plett ve ark., 1997; Abujarad ve ark., 2005).
Bu seminerde kavram olarak mayın tespiti, yere nüfuz eden radar ve yapay sinir ağları yöntemleri konularına değinilecek ve mayın tespiti amacıyla kullanılan algoritmalar incelenecektir. Kaynak araştırması kısmında bu konularda yapılmış önceki çalışmalara yer verilmiştir. Bu çalışmalarda kullanılan diğer mayın tespit yöntemleri, çeşitli algoritmalar ve donanımlardan bahsedilecektir. Seminer çalışmasının üçüncü bölümünde yere nüfuz eden radar sistemleri hakkında bilgi verilecek ve bu sistemin çalışma mantığından bahsedilecektir. Dördüncü bölümde yapay sinir ağları konusuna değinilecek ve bu konu başlığı altında soruna nasıl bir çözüm yöntemleri üretileceğinden bahsedilecektir. Beşinci bölümde ise elde edilmiş YNR verileri ile uygulama sonuçları karşılaştırmalı olarak değerlendirilecektir. Seminerin son kısmında ise bu değerlendirme sonuçları ele alınarak bir sonuca bağlanacaktır. Bu sonuçlara göre mevcut sistem hakkında öneriler verilecektir.
2. KAYNAK ARAŞTIRMASI
Swydan ve arkadaşları bir anti-personel kara mayını tespit sistemi önermiş ve önerilen bu sistem doğrudan temas olmaksızın metalik olmayan mayın tespiti, yansıyan dalga özelliklerini temsil eden sinyaldeki değişikliklerin gözlemlenmesine dayanıyordu. Tarama işleminde dikdörtgen dalga kılavuzu geçişi olan bir elektromanyetik sensör kullanmışlar. Tarama işlemi, daha düşük frekans aralığında iletilen sürekli elektromanyetik dalgalar ile yakın alanda gerçekleştirilmiş. Bu yöntemi yansıyan sinyalleri algılayarak ve taranan alan için görüntüler oluşturarak mayın varlığını göstermek için kullanmışlardır. Bu mayın varlığını değerlendirmek için yapay sinir ağları kullanarak taranan bölgedeki hatayı minimuma indirmeyi hedeflemişlerdir. Sistemlerini farklı gömülü nesneler ve farklı yüzey koşulları ile karar verebilecek şekilde tasarlamışlardır. YSA’nın ana önerisi, yanlış-negatif olasılığı sıfırda tutarken yanlış pozitif olasılığı en aza indirmektir (Swydan ve ark., 2007).
Tran ve arkadaşları mayın tespiti ve ayrımı için metal dedektör verileri kullanarak otomatik bir karar sistemi geliştirmişlerdir. Bu sistem için gradyan tabanlı bir tepe izolasyon yöntemi, dalgacık dönüşümleri, bulanık ARTMAP sinir ağları ve genel çoğunluk oylama şeması gibi birçok hibrit teknikler kullanmışlardır. Uygulanan karar sisteminde, düşük yanlış alarm oranlarıyla, yüksek algılama olasılıkları ve nispeten düşük sınıflandırma hatalarıyla karar füzyonu öncesi ve sonrası istisnai ayrım ile elde edilen sonuçları başarılı denebilir. Ancak yapılan çalışmaların sonucunda Mevcut ve/veya geliştirilmiş sistemleri, dağınık nesneler ve arka plan gürültü sinyallerini içeren genişletilmiş bir veri seti kullanılarak da değerlendirildiğinde bu özel sinyaller, dağınıklığı ve arka plan gürültüsünü tanımak için açıkça eğitilmemesine rağmen, karar sisteminin hedefleri hala doğru bir şekilde tespit edip sınıflandıramayacağını belirlemiştir. Sonuç olarak ek sensörlerin yere nüfuz eden radar gibi karar sistemine dahil edilebileceği düşünülmüştür (Tran ve ark., 2010).
Selda Güney ve Deniz Çolak YNR verilerini bir ön görüntüleyiciden geçirerek. çalışmalarında B-tarama için ön görüntüleyici olarak EKOK (en küçük ortak kareler), KEKOK (kernel en küçük ortalama kareler) ve Çapraz korelasyon yöntemleri uygulamışlardır. Ekstra bir düzenleme terimine gerek kalmadan iyi konumlandırılmış çözümler sunabilen KEKOK algoritmasının olası tehdit noktalarının tespitinde kullanılabildiği gözlemlemişlerdir. Çapraz korelasyon uyguladıkları YNR verileri sayesinde çok daha kısa sürede hedeflerin bulunduğu bölgeler tespit edilmekte olup uyguladıkları algoritmaların sistemin bu evredeki işlem süresini kısalttığını keşfetmişlerdir (Güney ve Çolak, 2020).
Schutte ve arkadaşları üzerinde çalıştıkları LOTUS isminde bir proje için kaydettikleri veri setini, her biri farklı bir toprak tipi içeren altı farklı test şeridindeki ölçümlerden oluşturmuşlardır. Çalışmalarında, uygun eğitim ve bağımsız eğitimin mümkün olacağı şekilde, her kombinasyonun ve mayın ve ortamın birden fazla tekrarının olduğu bir test şeridi düzeni kullanmışlardır. Bunun yanı sıra, şerit bırakma metodolojisi kullanılarak bağımsız bir eğitim ve değerlendirme seti oluşturmak için farklı test şeritleri kullanmayı planlamışlardır. Bu sayede, sensör füzyon çözümleri için konum yanlışlığını ve ilgili zorlukları ortaya çıkarmayı hedeflemişlerdir. Ayrıca YNR, her algılama için derinlik bilgisi sağlayacağını düşünüp bu derinlik bilgisi, her bir YNR algılaması için bir derinlik katmanı ve YNR derinlik bilgisi için başka bir katman belirtmek için kullanmışlardır. Her derinlik katmanı için optimum sensör füzyon algoritması ayarlarını eğitimle elde etmişlerdir. Algoritmalarında ise hibrit olarak Bayes kuralı, Dempster-Shafer gibi teorileri kullanmışlardır (Schutte ve ark., 2001).
Capineri ve arkadaşları kara mayını tespiti ve sınıflandırması için YNR sensör tiplerinin karşılaştırılması üzerine bir çalışma yapmışlardır. Bu çalışmada üç farklı sensör tipi kullanmışlardır. Bu sensörlerden de üç farklı veri tipi olan skaler, metalscan ve rascan verilerini elde etmişlerdir. Bunların her birinde, metal dedektör verileri bir ikili dosyaya dönüştürülmüştür. Orijinal metal dedektörü yanıtının sırasıyla üst üç veya alt bir çeyrek (tam görüntü için değerler) içine düşmesine bağlı olarak her pikseli -1 veya 1 aralığında değerlere dönüştürülmüştür. Dönüştürülen bu değerleri holografik radar değerleri için orijinal piksel değerleri ile çarpmıştırlar. Bu prosedür ile metal hedefler için sarıdan kırmızıya ve metal olmayan hedefler için yeşilden maviye tonlarında renkli görüntüler ürettiler. Bu sayede metal olmayan kara mayını simülasyonu daha net görüntülemişlerdir (Capineri ve ark., 2008).
Groenenboom ve Yarovoy yapmış oldukları YNR sisteminde veri işleme ve görüntüleme çalışmalarında elde ettikleri görüntüleri kullanarak önceden işlenmiş verilerin enine kesit çizimleriyle karşılaştırıldığında, alan içindeki olası kara mayınlarının konumlarına ilişkin bir genel bakış elde etmenin çok daha kolay olduğunu gözlemlemişlerdir. Bu süreçte hareketli ortalama çıkarma ve kırınım yığın algoritmalarını üç boyutta uygulamışlardır. Böylece hareketli ortalama çıkarma ve kırınım yığın algoritmalarını üç boyutta uygulamak, iki boyutlu eşdeğerlerini kullanmaktan, yani hatları ayrı ayrı işlemekten çok daha iyi sonuçlar vermiştir (Groenenboom ve Yarovoy, 2002).
Achkar ve Owayjan yaptıkları mayın tespiti ve sınıflandırması çalışmalarında farklı algılama teknikleri, görüntü işleme teknikleri ve sınıflandırma tekniklerini araştırmışlardır. Tasarladıkları sistemde, taranan görüntünün gerçek zamanlı görüntülerini yakalamak için algılama tekniği olarak bir kamera kullanılmış. Yakaladıkları görüntüleri işledikten sonra bu veriler sınıflandırılacak bir sinir ağına girmişlerdir. Böylece tanksavar kara mayınlarının sınıflandırılması ve tespiti sağlanabilmektedir. Ancak bu sistemin daha iyileştirilmesi için ultrasonik sensörlerin kullanılması gerektiğine ve bu senaryo da kameranın işe yaramayacağına değinmişlerdir (Achkar ve Owayjan, 2011).
György ve arkadaşları belirli mayın türlerini geometrik özelliklerine göre bulabilen bir robot tasarımı yapmışlardır. Bunun için gerekli bilgileri yapay sinir ağlarına dayalı yöntemlerle elde etmişlerdir. Çalışmalarının sonunda tasarladıkları robotun örüntü tanıma algoritmasını kullanarak başarılı sonuçlar elde etmişlerdir. Bu sonuçlarda küçük bir nöral ağ ile mayınların yaklaşık yarısı doğru bir şekilde tespit ediliyor ve sadece birkaç yanlış pozitif sinyal bulunuyor. Nöron sayısını uygun seviyeye yükselttiklerinde ise, yani karmaşıklığı arttırdıklarında, performans iyileşiyor, doğru tanımlama sayısı artıyor ve yanlış negatiflerin yaygınlığı azalıyor. İlave nöronlarla kayda değer bir gelişme sağlayamadıklarını, sadece öğrenme hızlarını arttırdıklarını gözlemliyorlar. Son katmanın karşılaştırma seviyesinin uygun büyüklükteki ağa ayarlandığını bu nedenle yanlış negatif sinyallerin olasılığı, yanlış pozitif tanımlamaların sayısını artırma pahasına azaltılabilir olduğunu vurgulayarak çalışmalarını sonlandırıyorlar (György ve ark., 2009).
Zhang ve arkadaşları YNR kullanarak eşzamanlı özellik ve HMM modeli öğrenimi ile kara mayını tespiti için bir çalışma yapmışlar. Bu çalışmada YNR ile kurak bir test alanından elde edilen görüntüler üzerinde deneyler yapıldı. Oluşturdukları veri seti iki sınıf içermekteydi (mayınlar ve maden olmayanlar). Verileri ilk önce her görüntü normalize edip ve [0, 1] aralığına ölçeklenecek şekilde ön işleme tabi tutmuşlar. Ardından, temiz gri seviyeli görüntüyü elde etmek için görüntüleri ikili hale getirdiler ve görüntü dizilerini elde etmek için 5x5’lik bir çerçeve ile x ekseni boyunca hareket ettirdiler. Dokuz görüntünün her veri örneği için bir görüntü dizisi çıkardılar. HMM algoritması ile öğrenme de temel HMM algoritmasının yıllar içinde yaygın olarak kullanılan parametreleri kullandığını ve kara mayını tespitinde standart haline geldiğini gösterdiler. Sonuç olarak %90’dan fazla doğruluk ve ayrıca farklı sensör konfigürasyonlarına uyum sağlama yeteneğine sahip bir çalışma elde ettiler (Zhang ve ark., 2010).
Yuksel ve arkadaşları kara mayını verileri kullanılarak standart HMM ile MI-HMM algoritmalarını karşılaştırdılar. Standart HMM, girdi olarak ayrıklaştırılmamış dizileri kullanır. Her iki algoritma da bir Gibbs örnekleme optimizasyon programı kullanır. MI-HMM algoritması bir MIL hedefi kullanır; standart HMM, ortak bir olasılık hedefi kullanır. MI-HMM eğitimi şu şekildedir: Her bir hedef görüntü için, MRF sınırlayıcı kutu içerisinden eşit aralıklı beş dizi seçilip pozitif torbalara, rastgele seçilen beş dizi ise hedef olmayan görüntülerden seçilerek negatif torbalara yerleştirilir. Standart HMM algoritması ise iki HMM eğitimi kullanır. Hedef görüntülerden bir dizi eğitim dizisini kullanarak bir hedef HMM’yi eğitir ve hedef olmayan görüntülerden bir dizi eğitim dizisini kullanarak hedef olmayan bir HMM’yi eğitir. Sonuç olarak; oracle algoritması kullanıldığında, her iki model de istatistiksel olarak benzer performanslara sahiptir. Bu, standart HMM algoritmasının MI-HMM ile aynı potansiyel performans üst sınırına sahip olduğunu, ancak benzer performans sonuçları elde edemediğini gösterir. Öte yandan, MI-HMM, Oracle algoritması olmadan bile gerçek sonuca yakın performans gösterebildiğini ortaya koymuşlardır (Yuksel ve ark., 2012).
3. YERE NÜFUZ EDEN RADAR SİSTEMİ
Yere nüfuz eden radar (YNR) sistemleri, son zamanlarda arkeoloji, jeoloji, inşaat mühendisliği ve savunma alanlarında elektromanyetik dalgaları kullanarak toprak, beton, tuğla, ağaç gibi engellerin arkasına gizlenmiş hedeflerin uzaktan tespitini sağlayabilen bir radar çeşididir (ÇOLAK,2018). Mühendislik uygulamaları arasında gömülü yapıların, tünellerin, çöplüklerin ve kirletici bulutların bulunması ve test edilmesi yer alır. YNR ayrıca arkeolojide ve mayın tespitinde de kullanılır (Saleh, 2011).
3.1. Yere Nüfuz Eden Radar Sisteminin Tarihi
Elektromanyetik sinyallerin uzaktaki karasal metal nesnelerin varlığını belirlemek için ilk kullanımı genellikle 1904’te Hiilsmeyer’e atfedilir. Ancak gömülü nesnelerin konumu için kullanımlarının ilk açıklaması altı yıl sonra Leimbach ve Lowy’nin bir Alman patentinde ortaya çıktı. Teknikleri, dipol antenlerini bir dizi dikey sondaj deliğine gömmekten ve ardışık çiftler iletmek ve almak için kullanıldığında alınan sinyallerin büyüklüğünü karşılaştırmaktan oluşuyordu. Bu şekilde, çevreleyen ortama göre daha yüksek iletkenliği sayesinde tercihen radyasyonu emen dizi içindeki herhangi bir bölgenin kaba bir görüntüsünü oluşturmaktaydı. Yapılan çalışmaların ana özellikleri, yeraltı özelliklerinden dolayı perdeleme veya kırınım etkilerinin kullanılması ve saçılma üretmek için iletkenlik varyasyonlarına güvenmekti. Bu özellikler madenler için tamamen gerçekleşmeyecek uygulamalara yönelik olanlar da dahil olmak üzere bir dizi başka patent açıklamalarında da mevcuttu (Daniels, 2004). 1926’da Hiilsenbeck’in çalışması, gömülü özelliklerin yapısını belirlemek için darbeli tekniklerin ilk kullanımı gibi görünmektedir. İletkenliği içermesi gerekmeyen herhangi bir dielektrik varyasyonun da yansımalar üreteceğini ve yönlü kaynakların daha kolay gerçekleştirilmesi yoluyla tekniğin sismik yöntemlere göre avantajları olduğunu kaydetti (Anderson ve ark., 2001).
3.2. Yere Nüfuz Eden Radar Sisteminin Çalışma Prensibi
YNR, gezegen araştırmalarından gömülü madenlerin tespitine kadar çok geniş bir uygulama alanına sahiptir. Bir dizi frekans işleminin seçimi, belirli bir modülasyon şeması, anten tipi ve polarizasyonu, hedefin boyutu ve şekli, araya giren ortamın iletim özellikleri ve operasyonel gereksinimleri dahil olmak üzere bir dizi faktöre bağlıdır (Lo ve Inderwiesen, 1994). Yapılabilecek çalışmalar belirli bir sistem tipinin özellikleri, algılama ve çözünürlüğü etkileyen çeşitli faktörlerin incelenmesiyle hazırlanabilir. Sistemin başarılı bir şekilde çalışması için, yere nüfuz eden radarın aşağıdaki unsurları sağlaması gerekmektedir:
-
yeterli bir sinyal / dağınıklık oranı
-
yeterli bir sinyal / gürültü oranı
-
hedefin yeterli bir uzaysal çözünürlüğü
-
hedefin yeterli bir derinlik çözünürlüğü.
Kuyu tomografik radar görüntülemede ileri iletim yöntemleri kullanılmasına rağmen, çoğu GPR sistemi hedeften geri saçılan sinyali algılar. Şekil 3.1’de bu çalışma mantığı gösterilmiştir.
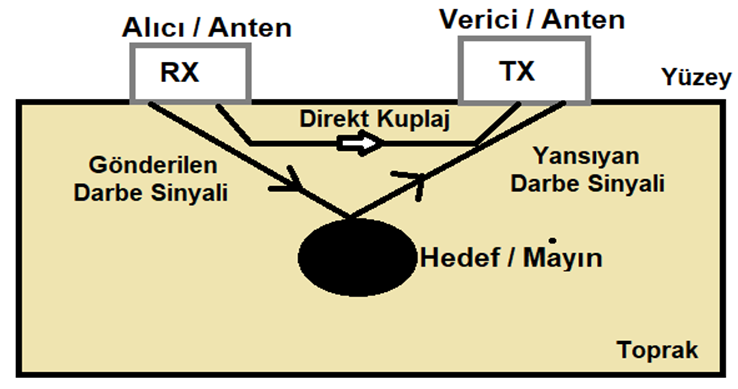
Şekil 3.1: YNR basit çalışma gösterimi
Radarın menzil performansının ilk tahmini, bazı faktörleri dikkate alarak elde edilebilir. Bu faktörler; yoldaki kayıplar, hedef yansıması, dağınıklık ve sistemin dinamik menzil mesafesidir. Radarın uzaysal çözünürlüğü, derinlik ve plan çözünürlüğü ayrı ayrı dikkate alınarak belirlenebilir. GPR sistemlerinin çoğu bir darbe zaman alanı dalga biçimi kullanır ve yansıyan sinyali bir örnekleme alıcısında alır. Bununla birlikte, son yıllarda Frekans Modüleli(Adımlı) Sürekli Dalga Radarı (FASDR) ve kademeli frekans radar modülasyon şemalarından daha fazla yararlanılmıştır (Daniels, 2004). Bileşenlerin maliyeti azaldıkça, dinamik aralıkları olacak şekilde tasarlanabileceğinden bu sistemlerin daha fazla kullanılması beklenmektedir.
3.2.1. Yol Kayıpları
Yukarıda bahsedildiği üzere YNR menzil performansı yol kaybı, hedef yansıması, dağınıklık ve sistemin dinamik menzil mesafesine bağlıdır. Yol kaybı belirli mesafeler için aşağıdaki eşitlik ile verilir.
LT=Le + Lm + Lt1 + Lt2 + Ls + La + Lsc (3.1)
Burada;
Le= anten etkinlik kayıpları (dB)
Lm = anten uyum kayıpları (dB)
Lt1 = havadan malzemeye transmisyon kaybı (dB)
Lt2 = malzemeden havaya geri transmisyon kayıpları (dB)
Ls = anten saçılma kayıpları (dB)
La = malzemenin zayıflama kaybı (dB)
Lsc = hedef saçılma kaybı (dB)’dır.
3.2.2. Hedef Yansıması
Hedefin saçılma karakteristiğinden bağımsız olarak YNR görüntüsünü etkileyen sinyallere hedef yansıması (clutter) denir. Klasik radarlarda olan kargaşalardan farklıdır. Klasik radarlarda, hareketli hedef göstergesi ile filtrelenir. Ancak bu çözüm YNR’ye uygulanabilir değildir. Antenden gelen sinyalin yer yüzeyindeki kırılmaları çevre yankısına sebep olabilir. Çevre yankısı da anten konfigürasyonuna göre değişir. Kırılma seviyesinin daha sabit olduğu paralel düzlemsel dipol anten çevre yankısına karşı tercih edilir (Daniles, 2004).
3.2.3. Dağınıklık
Toprak ve zemin yansıma kaynaklarının karakteristik empedansındaki kısmi değişiklikler dağınıklığa neden olabilir. Öte yandan, antenin yan kulakçığında, çoğu zaman yüzeyin üzerindeki hedeflerden yansımalar sorunlara neden olabilir. Bu problem, antenin yan ve arka hüzme ışımasını zayıflatarak aşılabilir (Şengül 2018).
3.3. Yere Nüfuz Eden Radar Sistemlerinde Kullanılan Teknikler
3.3.1. Frekans Adımlı Sürekli Dalga Radar
Frekans Adımlı Sürekli Dalga Radar (FASDR), yeraltına belirli bir frekans aralığında elektromanyetik dalgalar yayar. Bu sayede yansıyan sinyalin faz farkını ve hedefin yansıma katsayısını ölçerek görüntüleme gerçekleştirir. Frekans alanında çalışan sistemlerin yüksek sinyal-gürültü oranlarına ulaşması daha kolay olsa da, darbe dalgası üretiminin süre alanında çalışan sistemlerden daha pahalı ve tasarım açısından daha karmaşıktırlar (Tuncer, 2011; Orhan, 2016).
FASDR radar sistemi sürekli değişen taşıyıcı dalgayı gerilim kontrollü osilatör üzerinden seçilen frekansla gönderir. Alınan sinyal, gönderilen dalga şekliyle karıştırılır ve alınan sinyalin fazıyla ilişkili farklı bir frekansla sonuçlanır. FASDR’ında verici zamanın bir fonksiyonu olarak değişir. Eğer değişim doğrusal ise ve hedeften Td zamanında döndüğü kabul edilirse;
Ta= (3.2)
olarak elde edilir. Burada, R: menzil, c: ışık hızıdır (Alper, 2011).
3.3.2. Darbeli Yere Nüfuz Eden Radar
Gömülü nesnelerin araştırılmasında, ilk olarak darbeli radarın (pulsed radar) kullanımı Hiilsenbeck tarafından gerçekleştirilmiştir (Anderson ve ark., 2001). Darbeli yere nüfuz eden radar (DYNR) sistemi, yaklaşık genliği olan değişken genişlikte (yaklaşık 1,5ns - 6ns) darbeler üreten bir çalışma sergiler. Darbe sinyalinin şekli bant genişliğini belirler. Hedef, alıcıya gelen sinyalin genliği ve zaman gecikmesi ile tespit edilir.
Vpeak = 20V (Vpeak,out = 10log10 = 39dBm) (3.3)
olacak şekilde, bir verici antenini (Tx) besler. Genellikle birçok çalışmada alıcı kısım, alıcı anten (Rx) vasıtasıyla yakalanan sinyalleri örnekleyen, kayıt ünitesi olarak kullanılan bir dijital osiloskop içerir. Osiloskobun farklı tam ölçekli dikey ayarları için DYNR sisteminin algılama yeteneği hakkında daha genel bilgiler elde etmek ve aynı zamanda elde edilecek örneklemeden önce birden fazla tekrarlanan A-Taraması ve sinyal amplifikasyonu üzerinden ortalama alınır (Seyfried ve Schoebel, 2015).
3.3.3. İleri Bakan Yere Nüfuz Eden Radar
Gömülü ve karaya yerleştirilmiş tanksavar mayınlarının verimli bir şekilde tespit edilmesi için gereken optimal radar parametrelerinin tanımlanmasına yardımcı olmak için yüksek çözünürlüklü ileri bakan yere nüfuz eden radar (İBYNR) gömülü sistemleri tasarlanmıştır. Bu radar ileriye dönük olduğundan, bir araca ihtiyaç duyar ve sentetik açıklık, anten elemanlarının hareket yönüne dik hareket etmesiyle oluşturulur. Çoğu zaman gönderme ve alma antenlerinin her biri için iki adet 1 m, çift doğrusal polarizasyon, dört kenarlı horn kullanılır. Her bir anten çifti, veri toplama sırasında sentetik açıklık dizisini üretmek için anten boynuzları mekanik olarak yana doğru hareket ettiren bilgisayar kontrollü doğrusal bir sürücüye monte edilir. Antenler, radar minibüsünün ön üst kısmına üst üste monte edilir (Kositsky ve Milanfar, 1999). Tespit ve yanlış alarm istatistiklerini iyileştiren algoritmalar kullanarak dağınıklığı bastırma ve hedef tanıma konusunda diğer radar çeşitlerine göre daha avantajlıdır (Kositsky ve ark., 2002; Ozakin ve ark., 2015).
3.4. YNR Verilerinin İşlenmesi ve Gösterimi
YNR verileri farklı formatta toplanıp, görüntülenebilir. Bu veriler A, B ve C-tarama olmak üzere 3 farklı şekilde işlenmekte ve görüntülenebilmektedir. YNR verilerinin gösterimi için kullanılan tarama çeşitleri sistemin ihtiyacına, tarama amacının çeşidine ve tarama alanına göre değişmektedir.
3.4.1. A-Tarama
Antenlerle sabit bir tarama konumunda (xi , yj ) kaydedilen tek bir veri dalga biçimi d (xi , yj , t), bir A-taraması olarak adlandırılır. YNR için bir örnek A-taraması Şekil 3.2’de gösterilmiştir. Tarama pozisyonu sabit bir A-taraması olduğundan, bu sadece zamanın bir fonksiyonudur ve zaman gecikmesi hedefin derinliği ile ilgilidir. A-taramaları ve enerjileri genellikle ilgili tarama pozisyonlarında hedef tespit testleri için kullanılır (Gurbuz ve Duman, 2015).
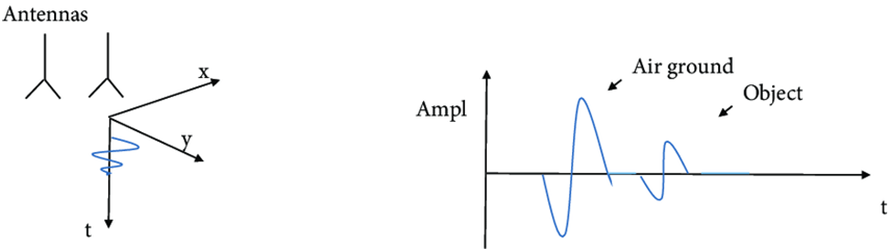
Şekil 3.2. YNR A-tarama verilerinin gösterimi
3.4.2. B-Tarama
YNR B-tarama görüntülerinde, gömülü nesneler elektromanyetik dalgalar aracılığıyla ortaya çıkarılır ve radagram adı verilen iki boyutlu bir grafikte hiperbolik modeller olarak görselleştirilir. YNR için bir örnek B-taraması Şekil 3.3’de gösterilmiştir (Merkle ve ark., 2021). Radagramların yorumlanması genellikle zordur ve toprak altındaki gömülü nesneleri doğru bir şekilde tanımlamak için bu alandaki uzmanların yardımı zorunludur (Ozkaya ve ark., 2020). Son yıllarda, YNR B-tarama görüntülerinde hiperbolik paternlerin analizi için birçok denetimli ve denetimsiz yöntem kullanılmıştır. Özellikle, YNR B-tarama görüntüleri analizi, gömülü nesnelerin tespiti ve tanımlanması için birçok yaklaşım sunar. (Parillo ve ark., 2005).
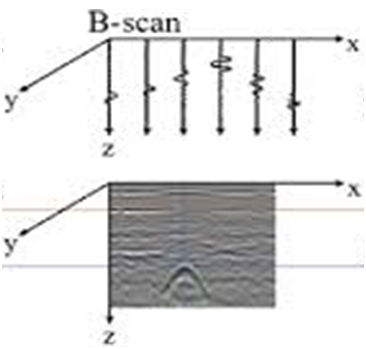
Şekil 3.3. YNR B-tarama verilerinin gösterimi
3.4.3. C-Tarama
Pratik olarak, C-tarama görüntüleme modu, belirli bir toplama zamanında bir genlik haritası sağlar. Bir alan, örneğin düzenli bir ızgara boyunca veri toplayarak araştırıldığında, C-tarama görselleştirme modu, sinyal genlikleri açısından yüksek bir yansıtma ile karakterize edilen homojen olmayan noktaların saptanmasında diğer tarama yöntemlerine göre çok yararlı olabilir. YNR için bir örnek C-taraması Şekil 3.4’de gösterilmiştir. C-tarama görselleştirmesi, işlem yalnızca uzayda çalışacak şekilde tanımlanmış bir zamansal an ile ilgilidir. Yolların önemli ölçüde genişlemesi ve bunun sonucunda gerekli olan büyük miktarda veri işleme nedeniyle, C-tarama görselleştirme modu geniş çaplı uygulamalarda nadiren kullanılır (Benedetto ve ark., 2016).
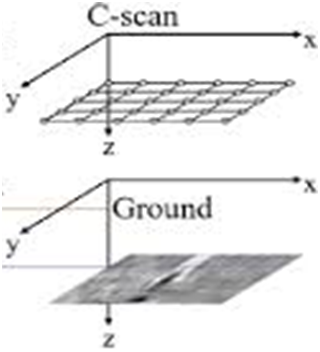
Şekil 3.4. YNR C-tarama verilerinin gösterimi
4. YAPAY SİNİR AĞLARI
Yapay sinir ağları (YSA), insan beyninin özelliklerinden olan öğrenme yolu ile yeni bilgiler türetebilme, yeni bilgiler oluşturabilme ve keşfedebilme gibi yetenekleri, herhangi bir yardım almadan otomatik olarak gerçekleştirebilmek amacı ile geliştirilen bilgisayar sistemleridir (Yıldırım,2020). Yapay sinir ağları insan beyni örnek alınarak, öğrenme sürecinin matematiksel olarak modellenmesi sonucu ortaya çıkmıştır. Beyindeki biyolojik sinir ağlarının yapısını, öğrenme, hatırlama ve genelleme kabiliyetlerini taklit eder (Şengöz, 2017). Yapay sinir ağlarında öğrenme işlemi örnekler kullanılarak gerçekleştirilir. Öğrenme esnasında giriş çıkış bilgileri verilerek, kurallar koyulur.
4.1. Yapay Sinir Ağı Yapısı
YSA kavramı, temel olarak, sinir ağının insan vücudunda önemli ve anahtar bir rol oynadığı biyoloji konusundan tanıtılmıştır. İnsan vücudunda çalışma, sinir ağı yardımıyla yapılır. Sinir Ağı, sayıları milyonlarca olan birbirine bağlı nöronlardan oluşan bir ağdır. Bu birbirine bağlı nöronların yardımıyla insan vücudunda tüm paralel işlemler yapılır ve insan vücudu Paralel İşlemenin en iyi örneğidir. Bir nöron, bazı elektriksel ve kimyasal değişimlerin yardımıyla bir nörondan diğerine bilgi işleyen özel bir biyolojik hücredir. Bir hücre gövdesi, soma ve iki tür dışarı uzanan ağaç benzeri dallardan oluşur. Bu yapılar akson ve dendrit. Bu yapı şekil 4.1’de gösterilmiştir (Ozturk, 2017). Hücre gövdesi, kalıtsal özellikler hakkında bilgi içeren bir çekirdeğe ve nöronların ihtiyaç duyduğu moleküler ekipmanları veya üreten materyali tutan plazmaya sahiptir (Sharma ve ark., 2012).

Şekil 4.1. Biyolojik sinir hücresinin yapısal gösterimi
Yapay sinir hücreleri de biyolojik sinir hücrelerine benzer yapıdadır. Yapay nöronlar da aralarında bağ kurarak yapay sinir ağlarını oluştururlar. Bu yapı şekil 4.2’de gösterilmiştir. Aynı biyolojik nöronlarda olduğu gibi yapay nöronların da giriş sinyallerini aldıkları, bu sinyalleri toplayıp işledikleri ve çıktıları ilettikleri bölümleri bulunmaktadır.
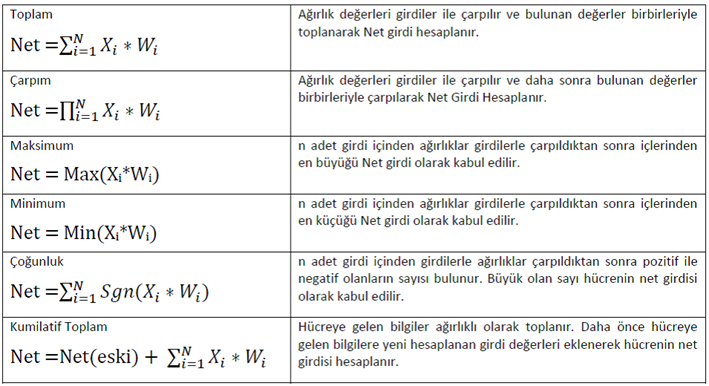
Girdiler, bir yapay hücresine dış dünyadan gelen bilgilerdir. Bunlar ağın öğrenmesini istenen örnekler tarafından belirlenir. Ağırlıklar, bir yapay hücreye gelen bilginin önemini ve hücre üzerindeki etkisini gösterir. Şekil 4.2’deki ağırlık w1, x1 girdisinin hücre üzerindeki etkisini göstermektedir. Ağırlıkların büyük ya da küçük olması önemli veya önemsiz olduğu anlamına gelmez. Bir ağırlığın sıfır olması o ağ için en önemli olay olabilir. Birleştirme fonksiyonu (toplama fonksiyonu), bir hücreye gelen net girdiyi hesaplar. Bunun için değişik fonksiyonlar kullanılmaktadır. En yaygın olanı ise ağırlıklı toplamıdır. Burada her gelen bilgi kendi ağırlığı ile çarpılarak toplanır. Böylece ağa gelen net girdi bulunmuş olur. Aşağıdaki tablo 4.1’de bazı toplama fonksiyonlarına yer verilmiştir (Şengöz, 2017)
Tablo 4.1. Toplama Fonksiyonları
4.2. Yapay Sinir Ağlarının Sınıflandırılması
Yapay sinir ağlarında amaç verilen girdilere göre çıktılar üretilmesidir. Bu amaç için veriler eğitilmektedir. Bu duruma ağın öğrenmesi diyebiliriz. Bu öğrenme işleminin de birden fazla yöntemi vardır. Yapay sinir ağları eğitim algoritmalarına göre danışmanlı, danışmansız ve takviyeli (destekleyici) öğrenme olarak üçe ayrılır. Ayrıca bu üç eğitim algoritmasının en az iki tanesi bir arada kullanılırsa hibrit bir eğitim algoritması kullanılmış olur. Kullanılan hibrit eğitim algoritmasının, herhangi bir eğitim algoritmasından daha yüksek performans alması amaçlanmaktadır. Danışmanlı eğitim algoritmalarından bahsedecek olursak; ağa verilen giriş değerleri için çıktı değerleri de verilir. Ağın çıktıları ile beklenen çıktılar arasındaki hata hesaplanarak ağın yeni ağırlıkları bu hata payına göre düzenlenir. Örnek olarak Multi Layer Perceptron (Çok katmanlı Algılayıcı) verilebilir (Anonim, 2017). Danışmansız eğitim algoritmasında ise ağa eğitim için yalnızca girdiler verilir. Girişte verilen bilgilere göre ağ her bir örneği kendi arasında sınıflandıracak şekilde kendi kurallarını oluşturur. Örnek olarak Self Organizing Map (Kendini Düzenleyen Haritalar) verilebilir. Son eğitim algoritma türü olan takviyeli(destekleyici) eğitim algoritması her ne kadar ağa danışmansız eğitim algoritmasında olduğu gibi bir çıkış verilmese de danışmanlı(öğretmenli) eğitim algoritmasına benzemektedir. Ancak elde edilen çıkışın verilen girişe karşılık iyiliğini değerlendiren bir kriter kullanılmaktadır (Schmidhuber, 2015). Bu sayede ağ herhangi bir girdi dizisiyle hem öğrenerek hem de sonuç çıkararak işlemeye devam eder. Örnek olarak Boltzman Kuralı ve Learning Vector Quantization (Vektör Nicelemesi Öğrenme) algoritması verilebilir.
4.3. Yapay Sinir Ağları Mimarileri
Günümüzde, belirli amaçlarla ve değişik alanlarda kullanılmaya uygun birçok yapay sinir ağı modeli (Perceptron, Adaline, MLP, LVQ, Hopfield, Recurrent, SOM, ART ve PCA gibi) geliştirilmiştir. Yapay sinir ağı modelleri mimari olarak; tek katmanlı algılayıcılar, basit algılayıcılar, çok katmanlı algılayıcılar ve ADALINE/MADELINE olarak dört grupta, yapılarına göre ileri beslemeli yapay sinir ağları ve geri beslemeli yapay sinir ağları olarak iki grupta sınıflandırabiliriz.
4.3.1. Tek Katmanlı Algılayıcılar
Tek katmanlı yapay sinir ağları (TKYSA) sadece girdi ve çıktı (Ç) katmanlarından oluşur. Çıktı üniteleri bütün girdi ünitelerine (X) bağlanmaktadır ve her bağlantının bir ağırlığı (W) vardır. İki girdi ve bir çıktıdan oluşan TKYSA şekil 4.2’de verilmiştir. Bu ağlarda süreç elemanlarının değerlerinin ve dolayısıyla ağın çıktısının sıfır olmasını önleyen bir de eşik değeri (Φ) vardır ve değeri daima 1’dir. Ağın çıktısı ağırlıklandırılmış girdi değerlerinin eşik değeri ile toplanması sonucu bulunur. Bu girdi ile bir aktivasyon fonksiyonundan geçirilerek ağın çıktısı hesaplanır. Tek katmanlı algılayıcılarda çıktı fonksiyonu doğrusal bir fonksiyondur ve 1 veya -1 değerlerini almaktadır. Eğer çıktı 1 ise birinci sınıfa -1 ise ikinci sınıfa kabul edilmektedir.

Şekil 4.2. Tek katmanlı algılayıcı modeli (Öztemel, 2006).
4.3.2. Basit Algılayıcılar
Basit algılayıcılar (BA) modeli 1950’li yılların sonlarında Rosenblatt tarafından ortaya atılmıştır. Esas olarak, basit algılayıcılar sınıflandırma amacıyla kullanılan, McCulloch ve Pitts tarafından geliştirilmiş daha karmaşık bir modeldir (Keskenler, 2017). Bir araya gelmiş sinir hücrelerinin miktarına bağlı olarak, basit algılayıcılar ile değişik sayıda sınıflandırma problemi çözebilir. Doğru bir sınıflandırma için sınıfların düzlemsel olarak ayrılması gerektiği gösterilmiştir (Arslan, 2020).
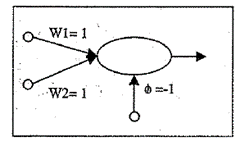
Şekil 4.3. İki girdisi olan bir perceptron örneği
Basit algılayıcılar bir sinir hücresinin birden fazla girdiyi alarak bir çıktı üretmesi prensibine dayanmaktadır. Ağın çıktısı bir veya sıfırdan oluşan mantıksal değerdir. Çıktının hesaplanmasında eşik değer fonksiyonu kullanılır. Ağın yapısı şekil 4.4’te gösterilmektedir (Elmas, 2003).

Şekil 4.4. Basit Algılayıcı Model
4.3.3. Çok Katmanlı Algılayıcılar
Çok katmanlı yapay sinir ağları (ÇKYSA, Multi Layer Perceptron – MLP) bir ya da daha fazla gizli katmanı olan ileri beslemeli sinir ağlarıdır. Genelde bu ağ bir girdi katmanı, en az bir gizli katman ve bir de çıkış katmanından oluşur. Gizli katmanlara ihtiyaç duyulmasının sebebi girdi katmanlarından gelen genellikle işlenmemiş sinyallerin özelliklerini belirlemek, ağırlıklandırmak ve sonuçları çıktı katmanına yönlendirmektir (Arı ve Berberler, 2017). Örnek olarak Hopfield ağı modeli ve Kohonen özellik haritası verilebilir. Hopfield modeli, her biri birbirine bağlı sinir hücrelerinden oluşan bir kümeyi içerir. Girdi ve çıktı hücreleri arasında fark gözetilmez. Bu modelin güncelleme aşamları şekil 4.5’te gösterilmiştir.

Şekil 4.5. Bir Hopfield ağ modelini güncelleme adımının şemaları
4.3.4. ADALINE/MADALINE Modeli
Bernand Widrow ve Marcian Hoff 1959 senesinde Stanford Üniversitesinde ADALINE (ADAptive LInear NEuron) ve MADALINE diye isimlendirdikleri YSA modellerini geliştirdiler. Bu modeller, yapay sinir ağlarının mühendislikteki uygulamalara yönelik ilk çalışmalarıdır. ADALINE modeli kendisinden sonraki yapay sinir ağı çalışmalarının temelini oluşturmuştur. Rosentblatt’ın algılayıcı modeli ile aynı özelliklerinde olup yalnızca öğrenme algoritması daha gelişmiş bir modeldir. MADALINE telefon hatlarında oluşan ses yankılarını yok eden süzgeç olarak kullanılmıştır ve bu yönüyle gerçek sorunlara uygulanmış ilk sinir ağı olup hala kullanılıyor. 1963 senesinde Widrow’un geliştirmiş olduğu ters sarkaç denetleyicisi en önemli çalışmalardan biridir (Keskenler, 2017). Adaline pek çok uygulama için bir hayli iyi çalışmasına rağmen lineer problem uzayıyla sınırlıdır. Adaline uygulamaları lineer transfer fonksiyonu kullanırlar. Giriş ve istenen çıkış desenlerinin defalarca ağa uygulanmasıyla eğitim gerçekleştirilir. Şekil 4.6’da ADALINE modeli olarak gösterilmiştir (Kathuria, 2019). Bu desenlerin doğru sınıflara ayrılması ile hatalar minimize edilerek öğrenme gerçekleştirilir. Eğitimden sonra adaline, yeni girişleri kazandığı tecrübeye göre sınıflandırabilir (Şengöz N., 2017).
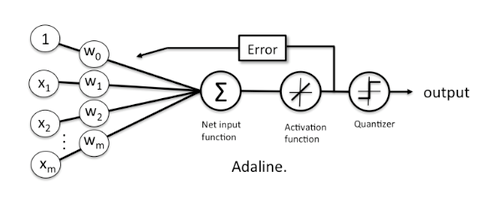
Şekil 4.6. ADALINE modeli gösterimi
4.3.5. İleri Beslemeli Yapay Sinir Ağları
İleri beslemeli yapay sinir ağı (İBYSA), topolojinin kapalı yolu olmayan bir ağdır. Giriş düğümleri, kendilerine bağları olmayanlardır ve çıkış düğümlerinin onlardan uzakta bağları yoktur. Yani; nöronlar girişten çıkışa doğru düzenli katmanlar şeklindedir, bir katmandan sadece kendinden sonraki katmanlara bağ bulunmaktadır. Diğer tüm düğümler gizli düğümlerdir (Svozil ve ark., 1997). Tüm giriş düğümlerinin durumları ayarlandığında, ağdaki diğer tüm düğümler, ağ boyunca yayılan değerler olarak durumlarını da ayarlayabilir. İBYSA’nın çalışması, bu şekilde bir dizi girdi ve verilen çıktıların hesaplanmasından oluşur. Çok katmanlı bir İBYSA, bir giriş düğümünden bir çıkış düğümüne giden herhangi bir yolun aynı sayıda yayı geçtiği bir ağdır. Böyle bir ağın n’inci katmanı, bir giriş düğümünden n ark geçişleri olan tüm düğümlerden oluşur. Bahsedilen gizli katman, gizli düğümleri içeren katmandır. İBYSA’ları birkaç nedenden dolayı çok popüler hale geldi. Birincisi, pratikte iyi genelleme yaptıkları bulunmuştur, yani nispeten seyrek bir veri noktası kümesi üzerinde eğitildiklerinde, genellikle eğitim kümesinde olmayan bir girdi için doğru çıktıyı sağlayacaklardır. İkinci olarak, geri yayılım adı verilen ve genellikle makul miktarda akort içinde iyi bir ağırlıklar (ve önyargılar, bias) seti bulabilen bir eğitim algoritması mevcuttur (Montana ve ark., 1989).
4.3.6. Geri Beslemeli Yapay Sinir Ağları
Derin öğrenme mimarilerinde geri bildirimi farklı şekillerde ve yalnızca öğrenmeyi etkileyen bağlantılar dahil farklı uygulamalar için kullanan yaklaşımlar vardır. Bununla birlikte, derin ağ mimarilerinde geri bildirimin ne zaman ve nasıl tanıtılacağı hakkında şu anda çok az şey bilindiği sonucuna varılıyor (Herzog ve ark., 2020). Geri beslemeli yapay sinir ağlarında (GBYSA) İBYSA’dan farklı olarak bir nöronun çıktısı yalnızca kendisinden sonra gelen nöron katmanına girdi olarak verilmez. Kendinden önceki katmanda ya da kendi katmanında bulunan herhangi bir nörona girdi olarak bağlanabilir. Bu yapısıyla GBYSA doğrusal olmayan dinamik bir davranış göstermektedir. Geri besleme özelliğini kazandıran bağlantıların bağlanış şekline göre; aynı yapay sinir ağıyla farklı davranışta ve yapıda geri beslemeli yapay sinir ağları elde etmek mümkündür (Bevilacqua ve ark., 2014; Öztürk ve Şahin, 2018).
5. UYGULAMA
Bu bölümde veri seti ile önerilen yöntemleri kullanarak uygulamalara yer verilmiştir. Kaggle (Makine Öğrenimi ve Veri Bilimi Topluluğu)’dan alınan veri seti dosyası, YNR sistemi ile çeşitli açılarda ve çeşitli koşullar altında gönderilen sinyallerin sektirilmesiyle elde edilen 111 desen içerir. Bu veriler yeterli çözünürlük ve bant genişliğine sahip A-taraması ile elde edilmiştir. Örnek YNR sisteminde elde edilen görsel şekil 5.1’de verilmiştir. Veri seti dosyası, benzer koşullar altında kayalardan elde edilen 97 desen içerir. İletilen sonar sinyali, frekansta yükselen, frekans modülasyonlu bir chirptir (cıvıltı). Veri seti, silindir için 90 derece ve kaya için 180 derece arasında değişen çeşitli en boy açılarından elde edilen sinyalleri içerir. Her desen, 0.0 ila 1.0 aralığında 60 sayı kümesidir. Toplamda 208 desen olduğu için mevcut veri sayısı 12480’dir. Her sayı, belirli bir zaman periyodu boyunca entegre edilmiş belirli bir frekans bandı içindeki enerjiyi temsil eder. Daha yüksek frekanslar için entegrasyon açıklığı, bu frekanslar daha sonra chirp sırasında iletildiği için daha sonra meydana gelir (Gupta, 2017). Her kayıtla ilişkili etikette, nesne bir kaya ise “R” harfini ve bir mayın ise “M” harfini içerir. Etiketlerdeki sayılar artan en boy açısına göredir (Gupta, 2017). Bu tespit için C/C++ programlama dili ve MATLAB geliştirme ortamı tercih edilmiştir.
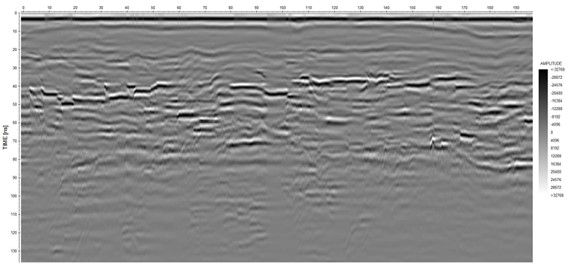
Şekil 5.1. YNR sistemi ile elde edilen görsel
Öncelikle uzantıları .dat olan veriler excell dosyasına aktarılarak istenilen format olan .xls’e çevrilmiştir. Daha sonrasında elde edilen temiz veri setini dördüncü bölümde bahsedilen yapay sinir ağlarının algoritmaları ile tek-tek ve hibrit olacak şekillerde denenmiştir. Bu uygulamada öncelikle bir ağ (NET) oluşturulmuştur. Bu ağ içerisine girdiler (input), çıktılar (target), gizli katmanlar (hidden layers), eğitim yüzdesi (training rate) ve öğrenme katsayısı (learning rate) değişkenleri eklendi. MATLAB yazılımının main (ana) kısmı şekil 5.2’de gösterilmiştir. Girdiler ve çıktılar eğitim ve test olarak ayrıldı. Eğitim girdileri ve çıktıları kullanılarak ağ eğitimi tamamlandı. Test için kullanılan girdi ve çıktılar ağa verildi böylece eğitilen ağdan çıkan çıktılar ile gerçek çıktılar karşılaştırıldı. Eğitim yüzdesi ve öğrenme katsayısı ise deneme yanılma yöntemiyle bulunmuş olup eğitim yüzdesi %70 (0.70), öğrenme katsayısı ise %85 (0.85) olarak belirlenmiştir. Böylece her bir desen 60 veriden oluştuğu için eğitilecek input sayısı 42 olarak belirlenmiştir. Geri kalan 18 veri ise test verisi olarak kabul edilmiştir.

Şekil 5.2. Matlab yazılımının main (ana) kısmı
Vermiş olduğum verileri MATLAB sütunda gördüğü için satırdaki verileri sütun haline getirildi. Bunun için transpoz işlemi uygulandı. Elde edilen veriler 0-1 aralarığında olduğu için normalize edilmesine gerek kalmamıştır. Daha sonrasında oluşturulan ağa bir iterasyon (epoch) sayısı atandı. İterasyon yakınsama amacıyla yapılmıştır. Bu sebeple iterasyon sayısı da deneme yanılma yoluyla 10000 olarak belirlendi. MATLAB’da bir modül uygulayarak yakınsama gerçekleştiğinde iterasyonun fazlası atlandı. Bu şekilde uygulamanın tüm ihtiyaçları sağlanmış oldu. Uygulama çıktıları eğitim başarısı, test yüzdeleri ve R değeri sırasıyla şekil 5.3, şekil 5.4 ve şekil 5.5’te verilmiştir.

Şekil 5.3. Uygulanan metodun eğitim başarısı ~ %99.9
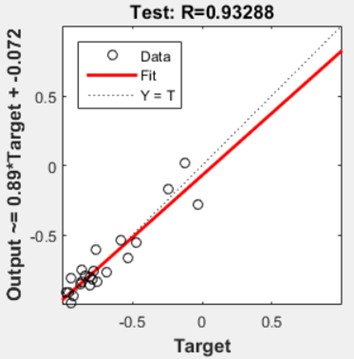
Şekil 5.4. Uygulanan metodun test yüzdesi ~ %93.288

Şekil 5.5. Uygulanan metodun R yüzdesi ~ %97.569
Uygulamanın başarı sınaması için üç farklı metot uygulandı. Bunlar; MAPE (ortalama mutlak yüzde sapma), SStotal (ortalama sapma toplamı) ve SSerror (hatanın sapma toplamı) olarak belirlendi. Bu metotlara ait denklemler aşağıda verilmiştir.
MAPE metodu: MAPE = (5.1) SStotal metodu: SStotal = (5.2)
SSerror metodu: SSerror = ∑ (Y – X) (5.3)
Ek olarak R2 = 1-(SSerror/SStotal) (5.4)
işlemi ile hibrit bir başarı sonucu elde edilebilir.
Genel olarak uygulanan metotların elde ettikleri sonuçlar birbirine yakın olsa da geri yayılım algoritması uygulanmış çok katmanlı yapay sinir ağı modelinde elde edilen sonuçlar diğer yöntemlerden daha verimli sonuçlar vermiştir. Yöntemlerin başarıları çizelge 5.1’de ve uygulama çıktısı ise şekil 5.6’daki gibidir.

Şekil 5.6. Uygulanan metodun R yüzdesi ~ %97.569
Çizelge 5.1. Atomu oluşturan taneciklerin kütleleri ve yükleri
| Yöntem/Model | Eğitim (%) | Test (%) | Doğrulama (%) | R (%) |
| Çok Katmanlı Algılayıcı | 99.995 | 94.142 | 85.519 | 98.112 |
| Tek Katmanlı Algılayıcı | 98.165 | 90.348 | 89.774 | 93.288 |
| ADALINE/MADELINE | 94.636 | 86.573 | 81.240 | 89.732 |
6. SONUÇLAR VE ÖNERİLER
Bu seminerde mayın tespiti için yere nüfuz eden radar verisi işlenerek yapay sinir ağlarının çeşitli algoritmaları kullanılarak bir çözüm üretilmiştir. Bu çözümde öncesinde ileri yayılım algoritması daha sonrasında geriye yayılım algoritması kullanılmış olup, Çok Katmanlı Yapay Sinir Ağları ile %98.112 başarı oranıyla en yüksek başarıyı elde etmişken, Tek Katmanlı Yapay Sinir Ağları ile %93.288 başarı oranı, ADALINE/MADALINE algoritması ise %89.732 ile en düşük başarıyı elde etmiştir. Bunun yanı sıra yapay sinir ağları konusuna değinilmiş, yere nüfuz eden radar çeşitleri ve tarama çeşitleri karşılaştırılıp, bu konular hakkında bilgi verilmiştir. Geleceğe yönelik çalışmalar ışığında, öncelikle veri setindeki kaya ve mayın sayılarının dengesizliği sebebiyle veri seti dengeli hale getirilebilir ve aynı zamanda veri setindeki her bir niteliğin sınıflandırmayı aynı oranda etkilemesini sağlamak için normalizasyon işlemi de yapılarak başarı oranları karşılaştırılabilir. Böylece önerilen sistem gerçek zamanlı olarak en yüksek doğruluk derecesine sahip çok katmanlı yapay sinir ağı yapısı ile kullanılabilir.
KAYNAKLAR
[0] Kılıç, H., 2022 YAPAY SİNİR AĞLARI YÖNTEMLERİ KULLANILARAK YERE NÜFUZ EDEN RADAR VERİSİNDEN MAYIN TESPİTİ, Yüksek Lisans Semineri, Selçuk Üniversitesi, Fen Bilimleri Enstitüsü, Konya, Türkiye.
[1] Kalender, O., 2008, Geçmişten Günümüze Mayın Belirleme Çalışmaları ve Manyetik Anomali Yöntemi ile Kara Mayınlarının Belirlenmesi, Politeknik Dergisi, 11 (1), 1-8.
[2] Hanol, Z., Karaboz I., Sukatar A., 2008, Mikroorganizmalar Aracılığı ile Mayın Arama ve Parçalama Yöntemleri, Elektronik Mikrobiyoloji Dergisi TR, 6 (3), 1-14.
[3] Zyada, Z., Yasuhiro K., Shinsuke S., Takayuki M., Yasuhisa H., ve Toshio F., 2008, GPR Environmental-Based Landmine Automatic Detection, Maki K. Habib (Ed.), I-Tech Education and Publishing, ISBN: 978-3-902613-11-0.
[4] Mohana MA., Ebrahim SM., Abbas AM., Mansour KK., Mesbah HS., 2015, Landmine Characterization Applying GPR Assessment and Modeling Approaches. J Remote Sensing & GIS 4: 150. doi:10.4172/jrsg.1000150
[5] ÇOLAK, D., 2018, YereNüfuz Eden Radar Sinyallerinin İşlenmesi ile Hedef Tespiti, Başkent Üniversitesi Fen Bilimleri Enstitüsü Yüksek Lisans Tezi, Ankara.
[6] NUNEZ-NIETO, X., SOLLA M., GOMEZ-PEREZ, P., LORENZO, H., 2014, GPR Signal Characterization for Automated Landmine and UXO Detection Based on Machine Learning Techniques, Remote Sensing, 6, 9729-9748, doi:10.3390/rs6109729.
[7] Plett, G.L., Doi, T., Torrieri, D., 1997, Mine detection using scattering parameters and an artificial neural network, IEEE Trans. Neural Networks, 8, 1456–1467.
[8] Abujarad, F., Nadim, G., Omar, A., 2005, Clutter reduction and detection of landmine objects in ground penetrating radar data using Singular Value Decomposition (SVD). In Proceedings of 2005 International Workshop on Advanced Ground Penetrating Radar, Delft, The Netherlands, 37–42.
[9] Güney, S., Çolak, D., 2020, Hedef Tespiti için Yere Nüfuz Eden Radar Verisinde Ön işleme Algoritmalarının Karşılaştırılması, Afyon Kocatepe Üniversitesi Fen ve Mühendislik Bilimleri Dergisi, 20, 055201, 832-843.
[10] Swydan, A., Elghafri, M., Al Wadeya M., El-Tarhuni, M. and Qaddoumi, N., 2007, An Anti Personal Landmine Detection Scheme Based on Microwave Imaging, Department of Electrical Engineering, American University of Sharjah, P.O. Box 26666, Sharjah, UAE.
[11] Tran, M. D-J., Abeynayake, C., Jain, L. C., Lim C. P., 2010, An Automated Decision System for Landmine Detection and Classification Using Metal Detector Signals, Innovations in Defence Support Systems, 304, ISBN : 978-3-642-14083-9.
[12] Schutte, K., Cremer, F., Breejen, E., Schavemaker G.M. J., Benoist W. K., 26 September 2001, Anti-Personnel Landmine detection using depth fusion, Preprint Proc. 31st European MicrowaveWeek, session EuMC15, London, UK.
[13] Capineri, L., Ivashov, S., Bechtel, T., Zhuravlev A., Falorni, P., Windsor C., Borgioli, G., Vasiliev I., Sheyko, A., June 16-19, 2008, Comparison of GPR Sensor Types for Landmine Detection and Classification, 12th International Conference on Ground Penetrating Radar, Birmingham, UK.
[14] Groenenboom, J., Yarovoy A., 2002, Data Processing and Imaging in GPR System Dedicated for Landmine Detection, Subsurface Sensing Technologies and Applications, 3, No. 4.
[15] Achkar, R., Owayjan, M., 20-22 Sept. 2011, Landmine Detection and Classification Using MLP, 2011, Third International Conference on Computational Intelligence, Modelling & Simulation. INS: 12360597, Electronic ISSN: 2166-8531, Langkawi, Malaysia.
[16] György, A., Barbarics, T., Padanyi, J., Puspoki, Z., January 2009, Application of neural networks in mine detection, Conference: Mobile Robotics - Solutions and Challenges - The Twelfth International Conference on Climbing and Walking Robots and the Support Technologies for Mobile Machines, Mobile Robotics, Singapore, pp. 389-396,.
[17] Zhang, X., Esen, S., Gader, P., Wilson, J., Aug 2010, Simultaneous feature and HMM Model learning for landmine detection using Ground Penetrating Radar, Conference: Pattern Recognition in Remote Sensing (PRRS), 2010 IAPR Workshop on Pattern Recognition in Remote Sensing, Istanbul, TURKEY.
[18] Yuksel, S., Bolton, J., Gader, P.D., Sept. 2012, Landmine Detection With Multiple Instance Hidden Markov Models, 2012 IEEE INTERNATIONAL WORKSHOP ON MACHINE LEARNING FOR SIGNAL PROCESSING, Santander, SPAIN.
[19] Saleh, B., 2011, Introduction to Subsurface Imaging, Cambridge CB2 1TN, United Kingdom, ISBN 978-1-107-00081-0 Hardback, s.161-163.
[20] Daniels D. J., 2004, Ground Penetrating Radar – 2nd Edition, London, United Kingdom, s. 3.
[21] Anderson, D. S., Drocella, E. F., Jones, S. K., and Settle, M. A., 2001, Assessment of compatibility between ultrawideband (UWB) systems and global positioning system (GPS) receivers (report addendum). NTIA Special Publication, ISBN O 86341 360 9, 01-47.
[22] Lo, T., Inderwiesen, P. L, 1994, Fundamentals of Seismic Tomography, Geophysical Monograph Series, Society of Exploration Geophysicists, ISBN electronic: 9781560802334, 6, s. 1-44.
[23] Tuncer, M.A.Ç., 2011. Basamak Frekanslı Yere İşleyen Radar (GPR) İçin Seyreklik Tabanlı Hızlı Yeraltı Görüntüleme Yöntemlerindeki Problemlere Çözümler, Yüksek Lisans Tezi, TOBB Ekonomi ve Teknoloji Üniversitesi Fen Bilimleri Enstitüsü, Ankara.
[24] Orhan, M., 2016, Çok Geniş Bantlı Radar ile Gizlenmiş Hedef Tespit ve Takibi İçin Görüntüleme Algoritmalarının Geliştirilmesi, Yüksek Lisans Tezi, Yıldız Teknik Üniversitesi Fen Bilimleri Enstitüsü, İstanbul.
[25] Şengül, H., 2018, UHF (Aşırı Yüksek Frekans) Bandında Yere Nüfuz Eden Radar Uygulamaları İçin Geniş Bantlı Anten Tasarımı, Yüksek Lisans Tezi, Hacettepe Üniversitesi Elektrik-Elektronik Mühendisliği Bölümü, Ankara.
[26] Seyfried, D., Schoebel, J., 2015, Detection capability of a pulsed Ground Penetrating Radar utilizing an oscilloscope and Radargram Fusion Approach for optimal signal quality, Journal of Applied Geophysics, 118, s. 167-174.
[27] Kositsky, J., Milanfar, P., 1999, Forward-looking high-resolution GPR system, Proc. SPIE 3710, Detection and Remediation Technologies for Mines and Minelike Targets IV, AeroSense ‘99, Orlando, FL, United States.
[28] Kositsky, J., Cosgrove, R., Amazeen, C., Milanfar, P., 2002, Results from a forward-looking GPR mine detection system, Proceedings of SPIE - The International Society for Optical Engineering, 4742, 10.1117/12.479091.
[29] Ozakin, M.B., Aksoy, S., Turk, A.S., 2015, Araca monteli ileri bakan yere nüfuz eden radar sistemlerinin ZUSF yöntemi ile modellenmesi, Conference: 6. Ulusal Savunma Uygulamaları Modelleme ve Simülasyon (USMOS) Konferansı, Ankara, TÜRKİYE.
[30] Gurbuz A.C., Duman, M., 2015, 3D imaging for ground-penetrating radars via dictionarydimension reduction, Turkish Journal of Electrical Engineering and Computer Sciences, 23,(5),1242-1256.
[31] Ozkaya, U., Melgani, F., Bejiga, M.B., Seyfi, L., Donelli, M., 2020, GPR B scan image analysis with deep learning methods, Measurement, 165, 107770.
[32] Parrillo, R., Roberts, R.L., Haggan, A., 2005, Bridge Deck Condition Assessment Using Ground Penetrating Radar, International Bridge Conference, Pittsburgh, PA.
[33] Merkle, D., Frey, C., Reiterer, A., 2021, Fusion of ground penetrating radar and laser scanning for infrastructure mapping, Journal of Applied Geodesy, 5, 1, s. 31-45.
[34] Benedetto, A., Tosti, F., Ciampoli, L.B., D’Amico, F., 2016, An overview of ground-penetrating radar signal processing techniques for road inspections, Journal: Signal Processing, ISSN: 0165-1684.
[35] Yıldırım, E., 2020, Yapay Sinir Ağı(Artificial Neural Network) Nedir? [online], Veri Bilimi Okulu, https://www.veribilimiokulu.com/blog/yapay-sinir-agiartificial-neural-network-nedir/, Türkiye, [Ziyatet Tarihi : 7 Eylül 2021].
[36] Şengöz, N., 2017, Yapay Sinir Ağları, https://www.derinogrenme.com/2017/03/04/yapay-sinir-aglari/, Türkiye, [Ziyaret Tarihi : 7 Eylül 2021].
[37] Ozturk, V., 2017, Yapay Sinir ağlarının Mimarisi ve Yapı Elemanları [online], Yapay Zeka, Turkey, http://volkanozturk.net/yapay-sinir-aglarinin-mimarisi-ve-yapi-elemanlari/ [Ziyaret Tarihi: 7 Eylül 2021].
[38] Sharma, V., Rai, S., Dev, A., 2012, A Comprehensive Study of Artificial Neural Networks, International Journal of Advanced Research in Computer Science and Software Engineering, 2, 10, ISSN: 2277 128X.
[39] Anonim, 2017, Yapay Sinir Ağları (Neural Network) [online], Derin Öğrenme, Makine Öğrenmesi, https://veribilimcisi.com/2017/08/13/yapay-sinir-aglari/, Türkiye, [Ziyaret Tarihi : 7 Eylül 2021].
[40] Schmidhuber, J., 2015, Deep learning in neural networks: An overview, Neural Networks, 61, s. 85-117.
[41] Öztemel, E., 2006, Yapay sinir ağları, Papatya Yayıncılık, İstanbul, Sertifika No: 11218 ISBN: 978-975-6797-39-6.
[42] Keskenler, M.F., Keskenler, E.F., 2017, Geçmişten Günümüze Yapay Sinir Ağları ve Tarihçesi, Takvim-i Vekayi, ISSN: 2148-0087, 5, 2, s. 8-18.
[43] Arslan, K., 2020, Eğitimde Yapay Zeka ve Uygulamaları, Batı Anadolu Eğitim Bilimleri Dergisi, 11, (1), s.71-88.
[44] Elmas, Ç. 2003. Yapay Sinir Ağları (Kuram, Mimari, Eğitim, Uygulama), Seçkin Yayıncılık, Ankara.
[45] Arı, A., Berberler, M.E., 2017, Yapay Sinir Ağları ile Tahmin ve Sınıflandırma Problemlerinin Çözümü İçin Arayüz Tasarımı, ACTA INFOLOGICA, 1, 2, ISSN: 2602-3563.
[46] Kathuria, A., 2019, Adaptive linear neuron (ADALINE) [online], Arjun’s Blog, https://arjunkathuria.com/ml/Adaline/, Delhi, India, [Ziyaret Tarihi : 7 Eylül 2021].
[47] Svozil, D., Kvasnicka, V., Prospichal, J., 1997, Introduction to multi-layer feed-forward neural Networks, Chemometrics and Intelligent Laboratory Systems, 39, 1, s. 43-62.
[48] Montana D.J., Davis, L., 1989, Training feedforward neural networks using genetic algorithms, IJCAI’89: Proceedings of the 11th international joint conference on Artificial intelligence, 1, s. 762-767.
[49] Herzog, S., Tetzlaf, C., Wörgötter, F., 2020, Evolving artificial neural networks with feedback, Neural Networks, 123, s. 153-162.
[50] Bevilacqua, V., Dotolli, M., Foglia, M.M., Acciani, F., Tattoli, G., Valori, M., Artificial neural networks for feedback control of a human elbowhydraulic prosthesis, Neurocomputing, 137, s. 3-11.
[51] Öztürk, K., Şahin, M.E., Yapay Sinir Ağları ve Yapay Zekâ’ya Genel Bir Bakış, Takvim-i Vekayi, ISSN: 2148-0087, 6, 2, s. 25-36.
[52] Gupta, M., 2017, 4 layer Dense Neural Net using TensorFlow [Online], https://www.kaggle.com/mohitguptaomg/4-layer-dense-neural-net-using-tensorflow, Persuing Masters of Data Science at Monash University Clayton, Victoria, Australia, [Ziyaret Tarihi : 10 Eylül 2021].