1. Giriş:
Yere nüfuz eden radar (YNR) sistemleri, son zamanlarda arkeoloji, jeoloji, inşaat mühendisliği ve savunma alanlarında elektromanyetik dalgaları kullanarak toprak, beton, tuğla, ağaç gibi engellerin arkasına gizlenmiş hedeflerin uzaktan tespitini sağlayabilen bir radar çeşididir (ÇOLAK,2018). Mühendislik uygulamaları arasında gömülü yapıların, tünellerin, çöplüklerin ve kirletici bulutların bulunması ve test edilmesi yer alır. YNR ayrıca arkeolojide ve mayın tespitinde de kullanılır (Saleh, 2011).
2. Yere Nüfuz Eden Radar Sisteminin Tarihi
Elektromanyetik sinyallerin uzaktaki karasal metal nesnelerin varlığını belirlemek için ilk kullanımı genellikle 1904’te Hiilsmeyer’e atfedilir. Ancak gömülü nesnelerin konumu için kullanımlarının ilk açıklaması altı yıl sonra Leimbach ve Lowy’nin bir Alman patentinde ortaya çıktı. Teknikleri, dipol antenlerini bir dizi dikey sondaj deliğine gömmekten ve ardışık çiftler iletmek ve almak için kullanıldığında alınan sinyallerin büyüklüğünü karşılaştırmaktan oluşuyordu. Bu şekilde, çevreleyen ortama göre daha yüksek iletkenliği sayesinde tercihen radyasyonu emen dizi içindeki herhangi bir bölgenin kaba bir görüntüsünü oluşturmaktaydı. Yapılan çalışmaların ana özellikleri, yeraltı özelliklerinden dolayı perdeleme veya kırınım etkilerinin kullanılması ve saçılma üretmek için iletkenlik varyasyonlarına güvenmekti. Bu özellikler madenler için tamamen gerçekleşmeyecek uygulamalara yönelik olanlar da dahil olmak üzere bir dizi başka patent açıklamalarında da mevcuttu (Daniels, 2004). 1926’da Hiilsenbeck’in çalışması, gömülü özelliklerin yapısını belirlemek için darbeli tekniklerin ilk kullanımı gibi görünmektedir. İletkenliği içermesi gerekmeyen herhangi bir dielektrik varyasyonun da yansımalar üreteceğini ve yönlü kaynakların daha kolay gerçekleştirilmesi yoluyla tekniğin sismik yöntemlere göre avantajları olduğunu kaydetti (Anderson ve ark., 2001**).**
3. Yere Nüfuz Eden Radar Sisteminin Çalışma Prensibi
YNR, gezegen araştırmalarından gömülü madenlerin tespitine kadar çok geniş bir uygulama alanına sahiptir. Bir dizi frekans işleminin seçimi, belirli bir modülasyon şeması, anten tipi ve polarizasyonu, hedefin boyutu ve şekli, araya giren ortamın iletim özellikleri ve operasyonel gereksinimleri dahil olmak üzere bir dizi faktöre bağlıdır (Lo ve Inderwiesen, 1994). Yapılabilecek çalışmalar belirli bir sistem tipinin özellikleri, algılama ve çözünürlüğü etkileyen çeşitli faktörlerin incelenmesiyle hazırlanabilir. Sistemin başarılı bir şekilde çalışması için, yere nüfuz eden radarın aşağıdaki unsurları sağlaması gerekmektedir:
-
yeterli bir sinyal / dağınıklık oranı
-
yeterli bir sinyal / gürültü oranı
-
hedefin yeterli bir uzaysal çözünürlüğü
-
hedefin yeterli bir derinlik çözünürlüğü.
Kuyu tomografik radar görüntülemede ileri iletim yöntemleri kullanılmasına rağmen, çoğu GPR sistemi hedeften geri saçılan sinyali algılar. Şekil 3.1’de bu çalışma mantığı gösterilmiştir.
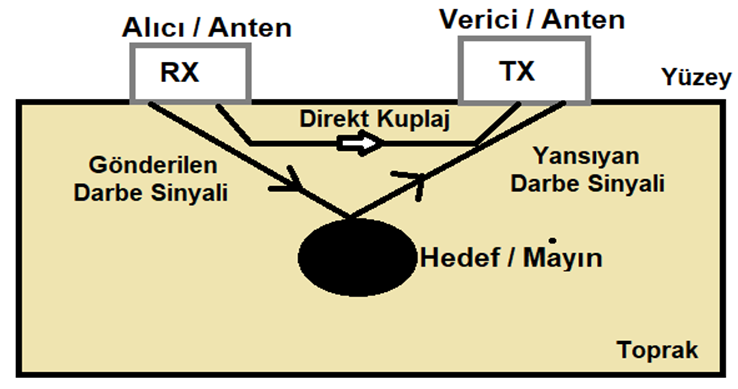
Şekil 3.1: YNR basit çalışma gösterimi
Radarın menzil performansının ilk tahmini, bazı faktörleri dikkate alarak elde edilebilir. Bu faktörler; yoldaki kayıplar, hedef yansıması, dağınıklık ve sistemin dinamik menzil mesafesidir. Radarın uzaysal çözünürlüğü, derinlik ve plan çözünürlüğü ayrı ayrı dikkate alınarak belirlenebilir. GPR sistemlerinin çoğu bir darbe zaman alanı dalga biçimi kullanır ve yansıyan sinyali bir örnekleme alıcısında alır. Bununla birlikte, son yıllarda Frekans Modüleli(Adımlı) Sürekli Dalga Radarı (FASDR) ve kademeli frekans radar modülasyon şemalarından daha fazla yararlanılmıştır (Daniels, 2004). Bileşenlerin maliyeti azaldıkça, dinamik aralıkları olacak şekilde tasarlanabileceğinden bu sistemlerin daha fazla kullanılması beklenmektedir.
3.1. Yol Kayıpları
Yukarıda bahsedildiği üzere YNR menzil performansı yol kaybı, hedef yansıması, dağınıklık ve sistemin dinamik menzil mesafesine bağlıdır. Yol kaybı belirli mesafeler için aşağıdaki eşitlik ile verilir.
LT=Le + Lm + Lt1 + Lt2 + Ls + La + Lsc (3.1)
Burada;
Le= anten etkinlik kayıpları (dB)
Lm = anten uyum kayıpları (dB)
Lt1 = havadan malzemeye transmisyon kaybı (dB)
Lt2 = malzemeden havaya geri transmisyon kayıpları (dB)
Ls = anten saçılma kayıpları (dB)
La = malzemenin zayıflama kaybı (dB)
Lsc = hedef saçılma kaybı (dB)’dır.
3.2.2. Hedef Yansıması
Hedefin saçılma karakteristiğinden bağımsız olarak YNR görüntüsünü etkileyen sinyallere hedef yansıması (clutter) denir. Klasik radarlarda olan kargaşalardan farklıdır. Klasik radarlarda, hareketli hedef göstergesi ile filtrelenir. Ancak bu çözüm YNR’ye uygulanabilir değildir. Antenden gelen sinyalin yer yüzeyindeki kırılmaları çevre yankısına sebep olabilir. Çevre yankısı da anten konfigürasyonuna göre değişir. Kırılma seviyesinin daha sabit olduğu paralel düzlemsel dipol anten çevre yankısına karşı tercih edilir (Daniles, 2004).
3.2.3. Dağınıklık
Toprak ve zemin yansıma kaynaklarının karakteristik empedansındaki kısmi değişiklikler dağınıklığa neden olabilir. Öte yandan, antenin yan kulakçığında, çoğu zaman yüzeyin üzerindeki hedeflerden yansımalar sorunlara neden olabilir. Bu problem, antenin yan ve arka hüzme ışımasını zayıflatarak aşılabilir (Şengül 2018).
3.3. Yere Nüfuz Eden Radar Sistemlerinde Kullanılan Teknikler
3.3.1. Frekans Adımlı Sürekli Dalga Radar
Frekans Adımlı Sürekli Dalga Radar (FASDR), yeraltına belirli bir frekans aralığında elektromanyetik dalgalar yayar. Bu sayede yansıyan sinyalin faz farkını ve hedefin yansıma katsayısını ölçerek görüntüleme gerçekleştirir. Frekans alanında çalışan sistemlerin yüksek sinyal-gürültü oranlarına ulaşması daha kolay olsa da, darbe dalgası üretiminin süre alanında çalışan sistemlerden daha pahalı ve tasarım açısından daha karmaşıktırlar (Tuncer, 2011; Orhan, 2016).
FASDR radar sistemi sürekli değişen taşıyıcı dalgayı gerilim kontrollü osilatör üzerinden seçilen frekansla gönderir. Alınan sinyal, gönderilen dalga şekliyle karıştırılır ve alınan sinyalin fazıyla ilişkili farklı bir frekansla sonuçlanır. FASDR’ında verici zamanın bir fonksiyonu olarak değişir. Eğer değişim doğrusal ise ve hedeften Td zamanında döndüğü kabul edilirse;
Ta= 2R/C (3.2)
olarak elde edilir. Burada, R: menzil, c: ışık hızıdır (Alper, 2011).
3.3.2. Darbeli Yere Nüfuz Eden Radar
Gömülü nesnelerin araştırılmasında, ilk olarak darbeli radarın (pulsed radar) kullanımı Hiilsenbeck tarafından gerçekleştirilmiştir (Anderson ve ark., 2001). Darbeli yere nüfuz eden radar (DYNR) sistemi, yaklaşık genliği olan değişken genişlikte (yaklaşık 1,5ns - 6ns) darbeler üreten bir çalışma sergiler. Darbe sinyalinin şekli bant genişliğini belirler. Hedef, alıcıya gelen sinyalin genliği ve zaman gecikmesi ile tespit edilir.
Vpeak = 20V (Vpeak,out = 10log10 20V^2/50/1mW = 39dBm) (3.3)
olacak şekilde, bir verici antenini (Tx) besler. Genellikle birçok çalışmada alıcı kısım, alıcı anten (Rx) vasıtasıyla yakalanan sinyalleri örnekleyen, kayıt ünitesi olarak kullanılan bir dijital osiloskop içerir. Osiloskobun farklı tam ölçekli dikey ayarları için DYNR sisteminin algılama yeteneği hakkında daha genel bilgiler elde etmek ve aynı zamanda elde edilecek örneklemeden önce birden fazla tekrarlanan A-Taraması ve sinyal amplifikasyonu üzerinden ortalama alınır (Seyfried ve Schoebel, 2015).
3.3.3. İleri Bakan Yere Nüfuz Eden Radar
Gömülü ve karaya yerleştirilmiş tanksavar mayınlarının verimli bir şekilde tespit edilmesi için gereken optimal radar parametrelerinin tanımlanmasına yardımcı olmak için yüksek çözünürlüklü ileri bakan yere nüfuz eden radar (İBYNR) gömülü sistemleri tasarlanmıştır. Bu radar ileriye dönük olduğundan, bir araca ihtiyaç duyar ve sentetik açıklık, anten elemanlarının hareket yönüne dik hareket etmesiyle oluşturulur. Çoğu zaman gönderme ve alma antenlerinin her biri için iki adet 1 m, çift doğrusal polarizasyon, dört kenarlı horn kullanılır. Her bir anten çifti, veri toplama sırasında sentetik açıklık dizisini üretmek için anten boynuzları mekanik olarak yana doğru hareket ettiren bilgisayar kontrollü doğrusal bir sürücüye monte edilir. Antenler, radar minibüsünün ön üst kısmına üst üste monte edilir (Kositsky ve Milanfar, 1999). Tespit ve yanlış alarm istatistiklerini iyileştiren algoritmalar kullanarak dağınıklığı bastırma ve hedef tanıma konusunda diğer radar çeşitlerine göre daha avantajlıdır (Kositsky ve ark., 2002; Ozakin ve ark., 2015).
3.4. YNR Verilerinin İşlenmesi ve Gösterimi
YNR verileri farklı formatta toplanıp, görüntülenebilir. Bu veriler A, B ve C-tarama olmak üzere 3 farklı şekilde işlenmekte ve görüntülenebilmektedir. YNR verilerinin gösterimi için kullanılan tarama çeşitleri sistemin ihtiyacına, tarama amacının çeşidine ve tarama alanına göre değişmektedir.
3.4.1. A-Tarama
Antenlerle sabit bir tarama konumunda (xi , yj ) kaydedilen tek bir veri dalga biçimi d (xi , yj , t), bir A-taraması olarak adlandırılır. YNR için bir örnek A-taraması Şekil 3.2’de gösterilmiştir. Tarama pozisyonu sabit bir A-taraması olduğundan, bu sadece zamanın bir fonksiyonudur ve zaman gecikmesi hedefin derinliği ile ilgilidir. A-taramaları ve enerjileri genellikle ilgili tarama pozisyonlarında hedef tespit testleri için kullanılır (Gurbuz ve Duman, 2015).
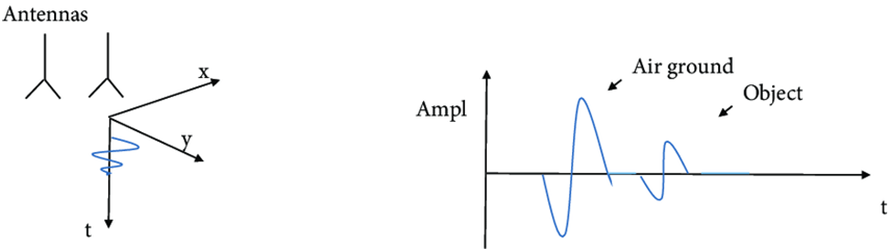
Şekil 3.2. YNR A-tarama verilerinin gösterimi
3.4.2. B-Tarama
YNR B-tarama görüntülerinde, gömülü nesneler elektromanyetik dalgalar aracılığıyla ortaya çıkarılır ve radagram adı verilen iki boyutlu bir grafikte hiperbolik modeller olarak görselleştirilir. YNR için bir örnek B-taraması Şekil 3.3’de gösterilmiştir (Merkle ve ark., 2021). Radagramların yorumlanması genellikle zordur ve toprak altındaki gömülü nesneleri doğru bir şekilde tanımlamak için bu alandaki uzmanların yardımı zorunludur (Ozkaya ve ark., 2020). Son yıllarda, YNR B-tarama görüntülerinde hiperbolik paternlerin analizi için birçok denetimli ve denetimsiz yöntem kullanılmıştır. Özellikle, YNR B-tarama görüntüleri analizi, gömülü nesnelerin tespiti ve tanımlanması için birçok yaklaşım sunar. (Parillo ve ark., 2005).
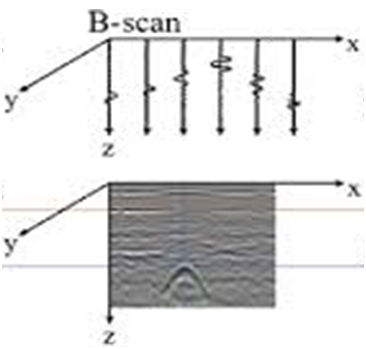
Şekil 3.3. YNR B-tarama verilerinin gösterimi
3.4.3. C-Tarama
Pratik olarak, C-tarama görüntüleme modu, belirli bir toplama zamanında bir genlik haritası sağlar. Bir alan, örneğin düzenli bir ızgara boyunca veri toplayarak araştırıldığında, C-tarama görselleştirme modu, sinyal genlikleri açısından yüksek bir yansıtma ile karakterize edilen homojen olmayan noktaların saptanmasında diğer tarama yöntemlerine göre çok yararlı olabilir. YNR için bir örnek C-taraması Şekil 3.4’de gösterilmiştir. C-tarama görselleştirmesi, işlem yalnızca uzayda çalışacak şekilde tanımlanmış bir zamansal an ile ilgilidir. Yolların önemli ölçüde genişlemesi ve bunun sonucunda gerekli olan büyük miktarda veri işleme nedeniyle, C-tarama görselleştirme modu geniş çaplı uygulamalarda nadiren kullanılır (Benedetto ve ark., 2016).
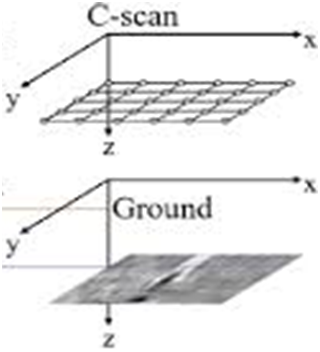
Şekil 3.4. YNR C-tarama verilerinin gösterimi
REFERANSLAR
ÇOLAK, D., 2018, YereNüfuz Eden Radar Sinyallerinin İşlenmesi ile Hedef Tespiti, Başkent Üniversitesi Fen Bilimleri Enstitüsü Yüksek Lisans Tezi, Ankara.
Saleh, B., 2011, Introduction to Subsurface Imaging, Cambridge CB2 1TN, United Kingdom, ISBN 978-1-107-00081-0 Hardback, s.161-163.
Daniels D. J., 2004, Ground Penetrating Radar – 2nd Edition, London, United Kingdom, s. 3.
Anderson, D. S., Drocella, E. F., Jones, S. K., and Settle, M. A., 2001, Assessment of compatibility between ultrawideband (UWB) systems and global positioning system (GPS) receivers (report addendum). NTIA Special Publication, ISBN O 86341 360 9, 01-47.
Lo, T., Inderwiesen, P. L, 1994, Fundamentals of Seismic Tomography, Geophysical Monograph Series, Society of Exploration Geophysicists, ISBN electronic: 9781560802334, 6, s. 1-44.
Tuncer, M.A.Ç., 2011. Basamak Frekanslı Yere İşleyen Radar (GPR) İçin Seyreklik Tabanlı Hızlı Yeraltı Görüntüleme Yöntemlerindeki Problemlere Çözümler, Yüksek Lisans Tezi, TOBB Ekonomi ve Teknoloji Üniversitesi Fen Bilimleri Enstitüsü, Ankara.
Orhan, M., 2016, Çok Geniş Bantlı Radar ile Gizlenmiş Hedef Tespit ve Takibi İçin Görüntüleme Algoritmalarının Geliştirilmesi, Yüksek Lisans Tezi, Yıldız Teknik Üniversitesi Fen Bilimleri Enstitüsü, İstanbul.
Şengül, H., 2018, UHF (Aşırı Yüksek Frekans) Bandında Yere Nüfuz Eden Radar Uygulamaları İçin Geniş Bantlı Anten Tasarımı, Yüksek Lisans Tezi, Hacettepe Üniversitesi Elektrik-Elektronik Mühendisliği Bölümü, Ankara.
Seyfried, D., Schoebel, J., 2015, Detection capability of a pulsed Ground Penetrating Radar utilizing an oscilloscope and Radargram Fusion Approach for optimal signal quality, Journal of Applied Geophysics, 118, s. 167-174.
[27] Kositsky, J., Milanfar, P., 1999, Forward-looking high-resolution GPR system, Proc. SPIE 3710, Detection and Remediation Technologies for Mines and Minelike Targets IV, AeroSense ‘99, Orlando, FL, United States.
Kositsky, J., Cosgrove, R., Amazeen, C., Milanfar, P., 2002, Results from a forward-looking GPR mine detection system, Proceedings of SPIE - The International Society for Optical Engineering, 4742, 10.1117/12.479091.
Ozakin, M.B., Aksoy, S., Turk, A.S., 2015, Araca monteli ileri bakan yere nüfuz eden radar sistemlerinin ZUSF yöntemi ile modellenmesi, Conference: 6. Ulusal Savunma Uygulamaları Modelleme ve Simülasyon (USMOS) Konferansı, Ankara, TÜRKİYE.
Gurbuz A.C., Duman, M., 2015, 3D imaging for ground-penetrating radars via dictionarydimension reduction, Turkish Journal of Electrical Engineering and Computer Sciences, 23,(5),1242-1256.
Ozkaya, U., Melgani, F., Bejiga, M.B., Seyfi, L., Donelli, M., 2020, GPR B scan image analysis with deep learning methods, Measurement, 165, 107770.
Parrillo, R., Roberts, R.L., Haggan, A., 2005, Bridge Deck Condition Assessment Using Ground Penetrating Radar, International Bridge Conference, Pittsburgh, PA.
Merkle, D., Frey, C., Reiterer, A., 2021, Fusion of ground penetrating radar and laser scanning for infrastructure mapping, Journal of Applied Geodesy, 5, 1, s. 31-45.
Benedetto, A., Tosti, F., Ciampoli, L.B., D’Amico, F., 2016, An overview of ground-penetrating radar signal processing techniques for road inspections, Journal: Signal Processing, ISSN: 0165-1684.
Anasayfaya dönmek için tıklayınız.